从构造形式来看, 角度传感器可分为线绕角度传感器和非线绕角度传感器两大类。
线绕角度传感器是将电阻丝绕在金属、陶瓷和塑料骨架上作为电阻元件。优点:电阻温度系数低,电阻值稳定性好,功率负荷性大,工作寿命长。缺点:分辨力有一定阶梯性、总阻值范围窄、高频性能差。
非线绕角度传感器有合成膜角度传感器、玻璃釉角度传感器、导电塑料角度传感器等。
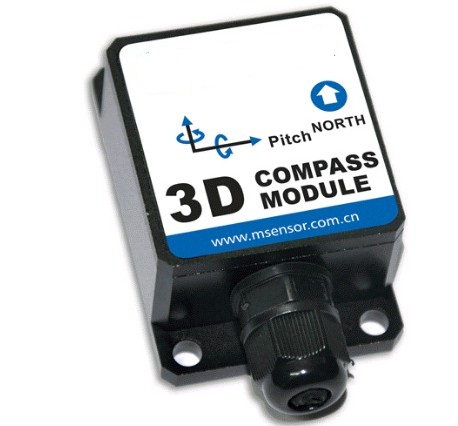
倾角传感器的理论基础是牛顿第二定律:根据基本的物理原理,在一个系统内部,速度是无法测量的,但却可以测量其加速度。如果初速度已知,就可以通过积分算出线速度,进而可以计算出直线位移,所以它其实是运用惯性原理的一种加速度传感器。
当倾角传感器静止时也就是侧面和垂直方向没有加速度作用,那么作用在它上面的只有重力加速度。重力垂直轴与加速度传感器灵敏轴之间的夹角就是倾斜角了。
一般意义上的倾角传感器是静态测量或者准静态测量,一旦有外界加速度,那么加速度芯片测出来的加速度就包含外界加速度,故而计算出来的角度就不准确了,因此,现在常用的做法是增加mems陀螺芯片,并采用优先的卡尔曼滤波算法。加速度3个轴,陀螺仪3个轴,所有这种产品也叫6轴或VG。
陀螺仪和倾角传感器的区别与选用
倾角传感器是感应倾斜偏差角度的,只有数据反馈无命令反馈。陀螺仪是感应动作变量,进而控制舵机进行修复动作命令。
倾角传感器测量的都是静止的倾角。而陀螺仪与倾角传感器相比,它测量的是运动当中的倾角,对于静中倾角测量结果不准确。陀螺仪不是测量设备,而是设备,就像坦克炮筒上为了让坦克在行进中精准开炮,其中安装了陀螺仪,全自动控制炮筒的角度。所以我们在日常生活当中测量倾角时,是选择倾角传感器还是选择陀螺仪,我们可以根据这一本质来进行选择了。测量的是静止的倾角,那就选择倾角传感器;测量的是运动当中的倾角,当然是选择陀螺仪了。