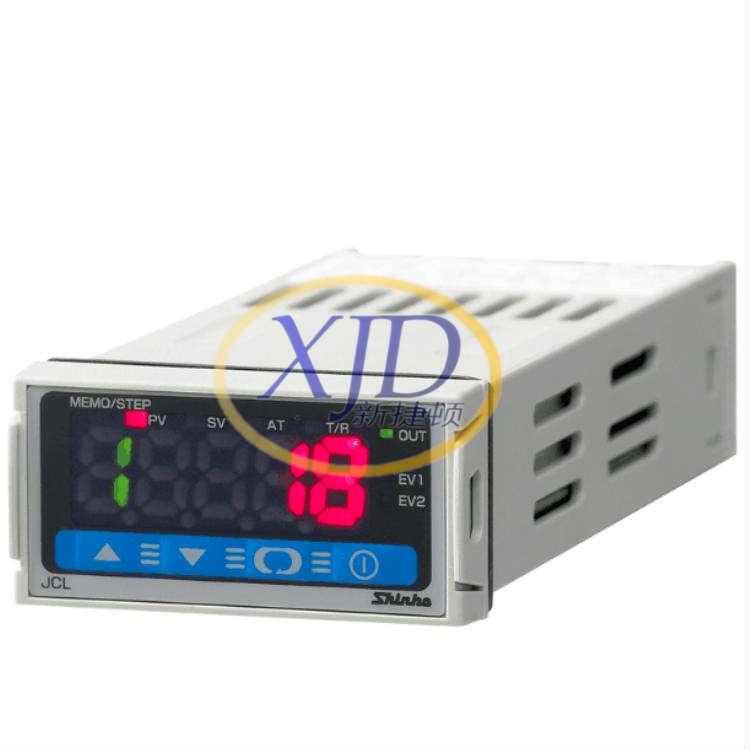
日本神港SHINKO温度控制调节器BCR2S00-15
价格:面议
日本神港SHINKO温度控制调节器采用微分先行的控制算法,带有外给定和阀位控制功能。可与各类传感器、变送器配合使用,实现对温度、压力、液位、容量、速度等物理量的测量显示,并配合各种执行器对电加热设备和电磁、电动阀进行PID调节和控制、控制、数据采集等功能。
温度控制的概要
什么是温度控制?
把控制对象的温度操作至需要的温度,这个过程就是温度控制。
温度控制的好坏
在对控制对象进行控制的过程中,把温度变化的结果叫控制结果。控制的好就是怎样把控制结果去接近理想的响应。
理想的温度控制是当目标温度变化时(变更设定值、投入电源时的起动)、控制的温度可以忠实地跟踪。现实中,由于控制对象、温度检测部分、操作部分等有时间延迟,所以,控制部分对延迟返回的温度进行补正动作。因此,产生“上冲”,“下冲”现象。如果为了得到好的控制结果,把控制动作的增益(响应性)减小,则达到目标温度的时间变长了,或振荡减不下去,甚至变大。
把哪个作为好的控制结果?因控制对象的用途以及目的而异,适当的响应性,且振荡少。
控制动作的种类
日本神港SHINKO温度控制调节器功能
● RFB(Reset Feed Back)限幅器
测量值(PV)与设定值(SV)的偏差长时间持续的场合,PID演算结果会出操作量的有效范围(0~)。特别是积分(I)输出值大过了需要、即使偏差变小了,实行修正动作也慢。
RFB限幅器是当PID演算结果过了限幅点()的场合,为了使PID演算结果经常在有效范围内把过的部分反馈成积分值,使演算结果保持在限幅点而进行修正动作。
●arw(Anti Reset Windup)
PID控制的场合,如果从控制对象起动时就使积分(I)动作起作用的话,就会产生很大的上冲。
ARW是通过限制积分动作(I)的生效范围,抑制上冲的功能。积分动作仅在消除残留偏差时起作用即可,所以在比例带内减小积分动作起作用的范围,可把上冲抑制在小。
有关警报
● 偏差警报
偏差[测量值(PV)-设定值(SV)]达到警报设定时为警报状态。
警报设定值的伴随设定值而变化。
● 输入值警报
测量值(PV)达到警报设定时为警报状态。
我们新捷顿科技目前拥有多个的专利产品,已经使用到神龙汽车,东风汽车,航天,研究所,大学实验室……等等多个单位,目前我们研发中心已经和某知名大学共同研发新的产品,我们自主的产品价格优惠,比国品牌使用寿命长,价格更有优势,货期与进口产品相比省去更多时间,不用担心现场停产给你带来的麻烦与利润,现场使用担心我们可以为你提供产品的试用,以及跟踪服务,24小时的工程师为你提供现场指导,以及售后人员的及时解答与配合调试
日本神港SHINKO温度控制调节器功能
● 手动控制
不是通过控制器进行自动控制,而是用手动使操作输出变化进行控制。
用于过程控制的起动时、试运行时等。
● PV偏置
在测量输入加上用PV偏置设定的值,补正测量输入。
用于补正各个传感器参差不齐的偏差或与其他仪器的测量值的偏差的场合。
例:用2台温控仪测量相同点的温度时,显示的测量值为
温控仪A:200℃
温控仪B:198℃
如果在温控仪B设定PV偏置为+2℃,则显示值为:
显示值=测量值+PV偏值
=198℃+2℃=200℃。
● 数字滤波
用于降低输入的杂波干扰。等价为一次延迟的CR低通滤波器。
滤波器的时间常数根据控制对象的特性和杂波等级进行设定,可以抑制输入杂波的影响。
如果时间常数太小,则得不到滤波效果。如果时间常数太大,则响应性变差。
-/gjeibb/-