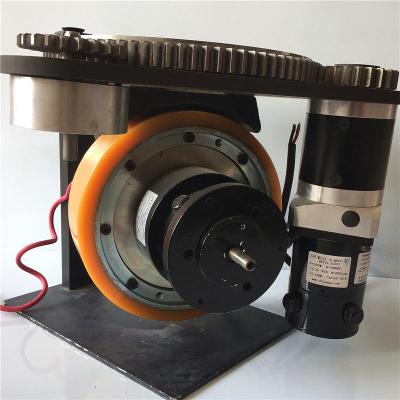
agv驱动舵轮 东莞AGV小车从动轮代理
价格:面议
产品规格:
产品数量:
包装说明:
关 键 词:agv驱动舵轮
行 业:机械 仪器仪表 驱动装置
发布时间:2025-05-07
AGV的结构主要有三轮结构、四轮结构、移动结构。三轮结构主要包括后轮驱动,前轮转向,前轮转向前轮驱动及两轮差速驱动能实现AGV的二自由度运动;四轮结构主要是分别四轮驱动及转向;移动机构主要包括麦克纳姆轮及舵轮形式。
AGV属于轮式移动机器人,按照移动特性又可将移动机器人分为两种: 非移动机器人和移动机器人。物体在平面上的移动可产生前后,左右和自转3个自由度的运动。若所具有的自由度少于3个则为非移动机器人;若具有完全的3个自由度,则称为移动机器人。
产品说明:产品满足AGV小车全向行走,行走电机选用直流永磁无刷电机,转向电机选用伺服电机,电机类型可根据客户要求更换不同类型电机,产品满足8T以内的自动化设备行走(两个舵轮+4个轮)。
行走电机参数:
额定功率:1000;
额定电压:48V;
额定转速:3000r/min;
转向电机参数:
额定功率:400W;
额定电压:48V;
额定转速:3000r/min;
配备行走编码器:(编码器:sick)。
差动轮AGV
优点:差动轮AGV通过两轮的差动来实现转向,转向时的半径,速度,角速度,都由两个差动轮来确定。可以实现原地打转等动作,有比较强的灵活性。差动轮AGV对电机和控制精度要求不高,因而成本低廉。
缺点:差动轮AGV运行精度较低,无法适应对精度要求高的场合。
AGV主要的导引方式:电磁感应导引,光带导引,激光导引引,视觉导引,超声波导引,GPS导引等。AGV的运载方式可以根据需求进行定制,并没有固定的形式,因而灵活多变。但按照大类区分,主要可以分为以下几类:背驮式,潜伏式,叉车式等等